Aplicação de Protocolo de Consenso Linear para Deorbitagem de Detritos Espaciais

Visão Geral

Este projeto aborda o crescente problema dos detritos espaciais na órbita da Terra. A solução envolve o uso de um Protocolo de Consenso Linear (LCP) para otimizar o processo de desorbitagem dos detritos, particularmente em Órbitas Médias e Altas da Terra (MEO e HEO). Ao contrário dos métodos tradicionais que focam em aglomerados de detritos, essa abordagem atribui dinamicamente agentes aos detritos, com o objetivo de minimizar o consumo de combustível enquanto garante que todos os detritos detectados sejam desorbitados com segurança.

Minhas Contribuições

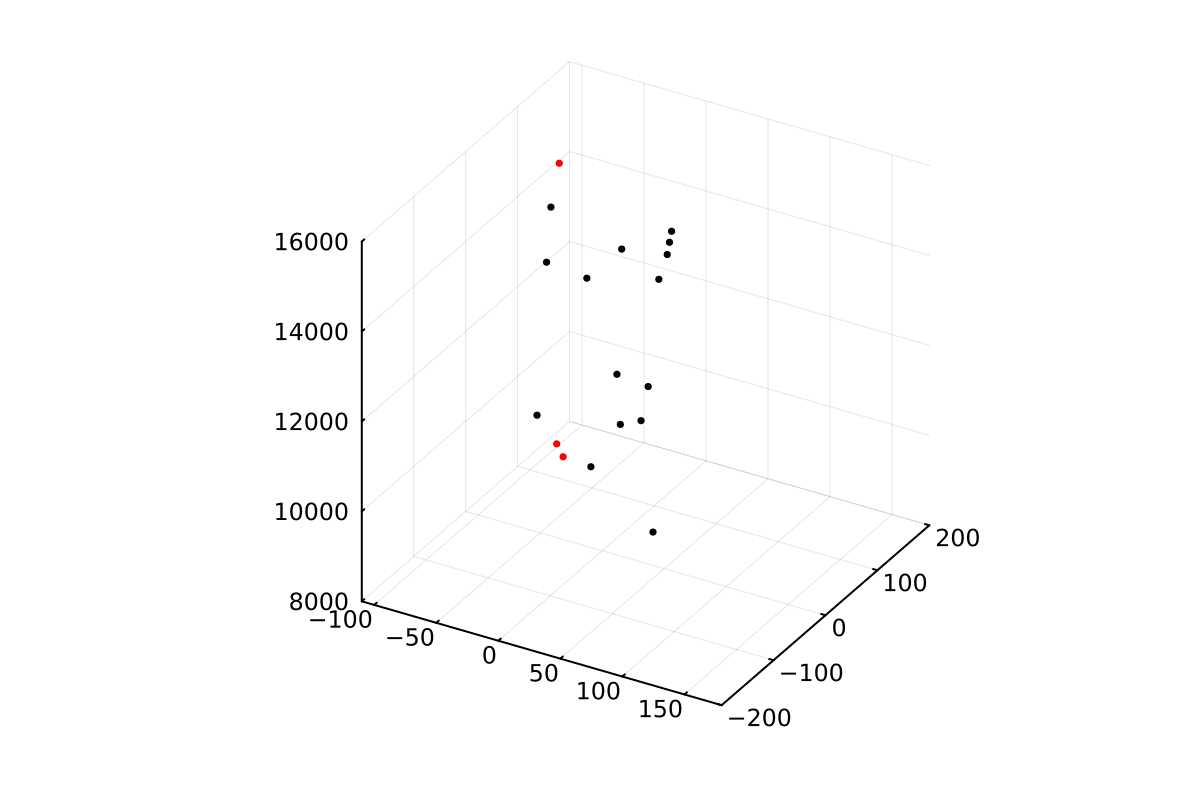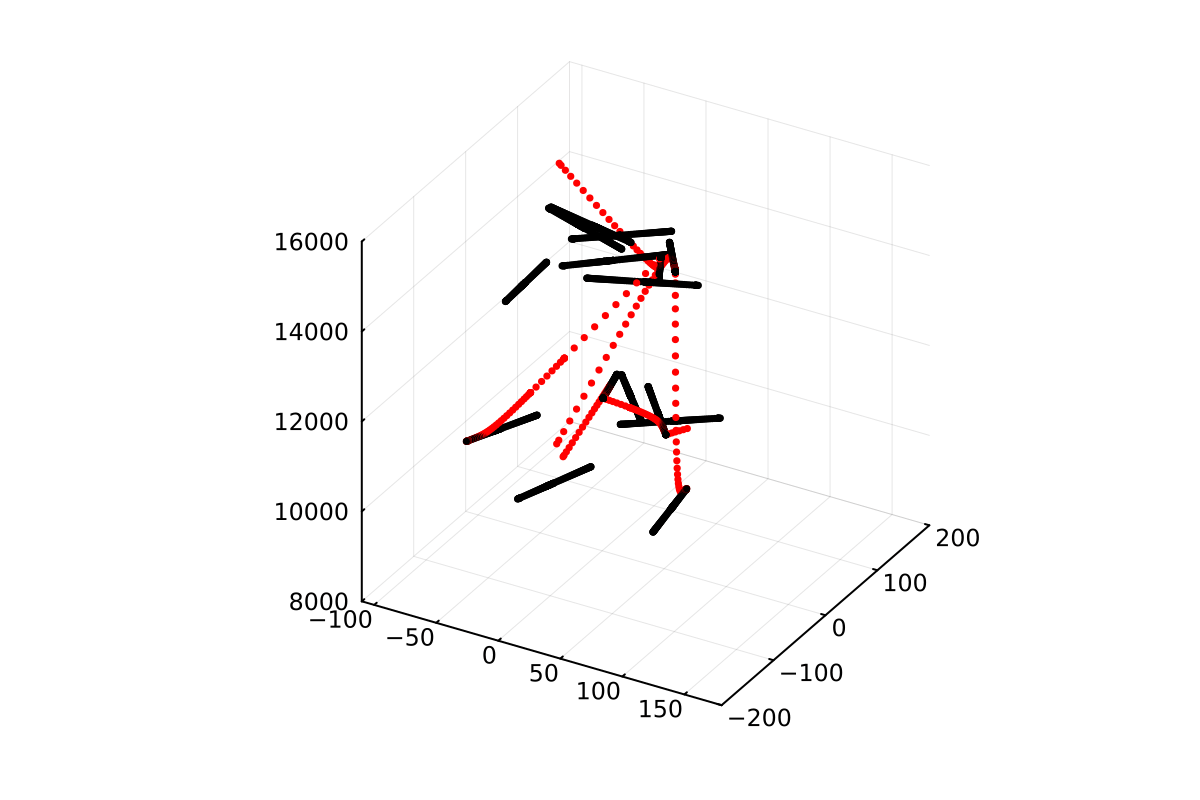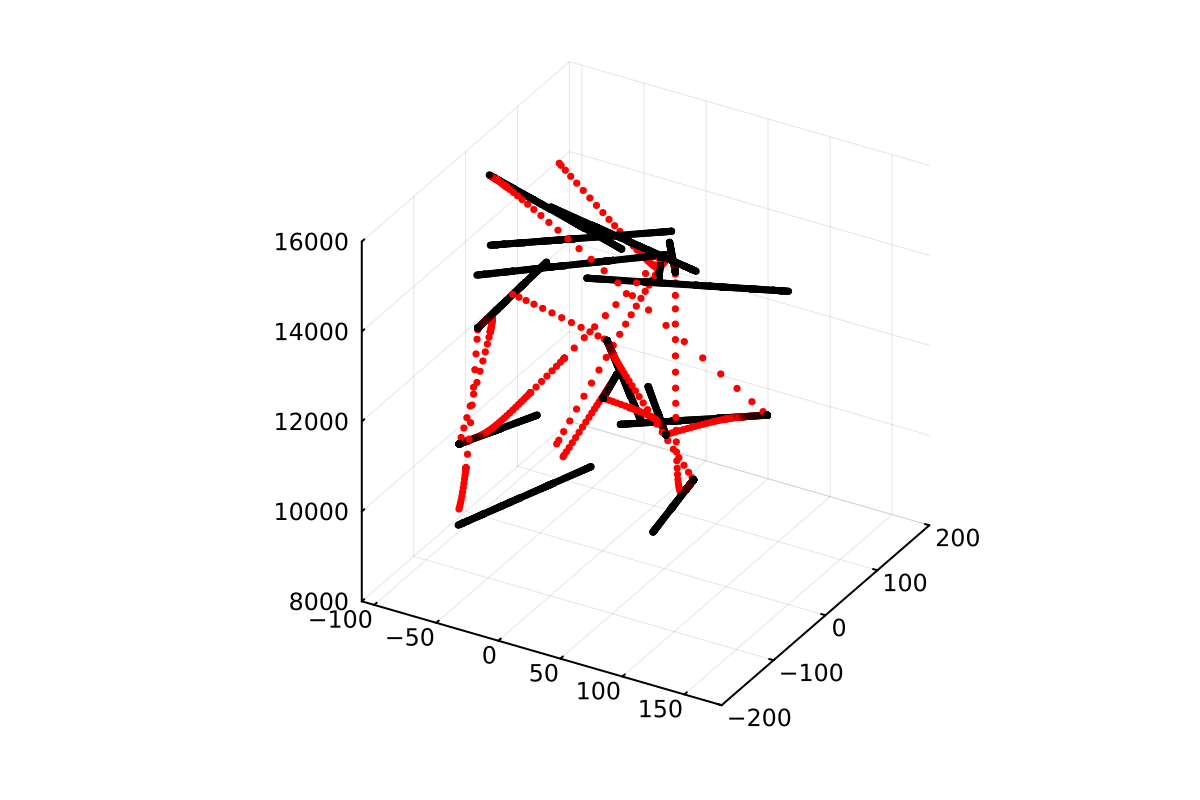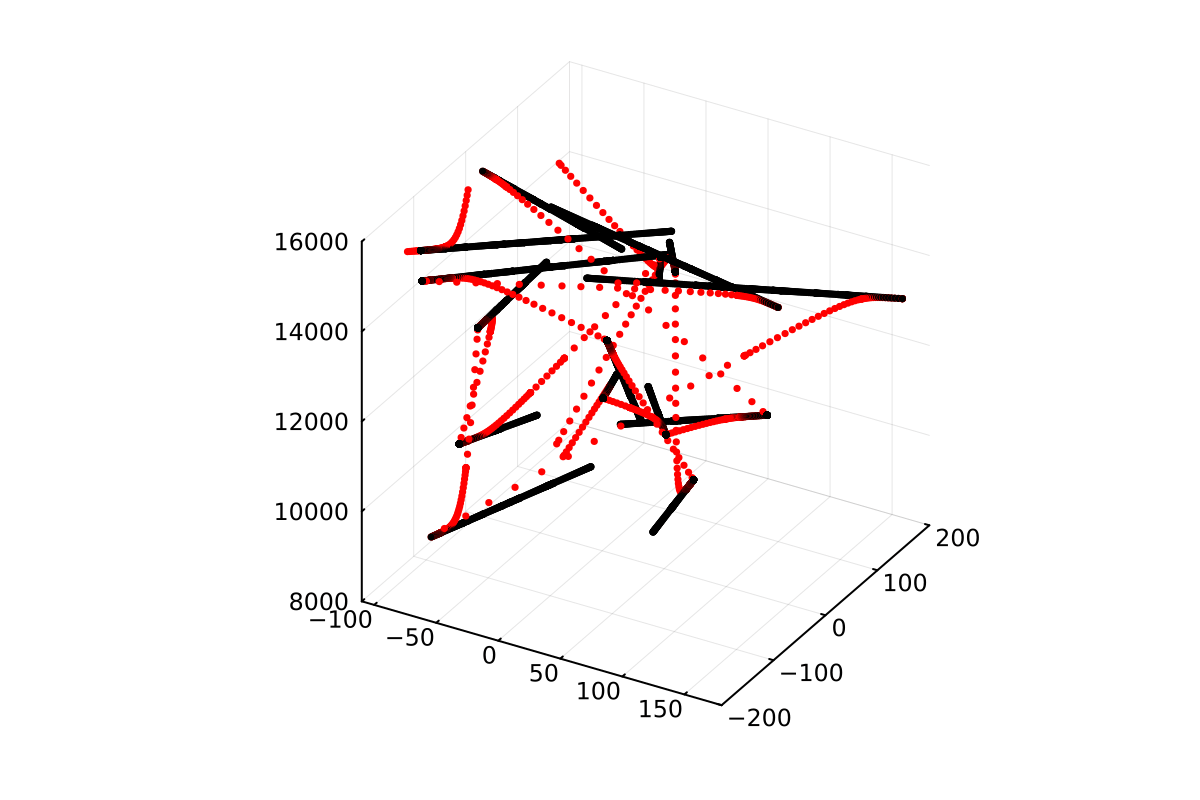
  • Propagação Orbital: Desenvolvi o código para simular as órbitas dos detritos e agentes nos sistemas de coordenadas Cartesianas e esféricas, estabelecendo a base para o processo de desorbitação.
  • Implementação do Algoritmo: Implementei e testei o LCP em coordenadas Cartesianas, o que permitiu que os agentes alvejassem e desorbitassem os detritos de maneira eficaz. Além disso, tentei adaptar esse protocolo para coordenadas esféricas, embora seja necessário mais refinamento.
  • Análise e Documentação: Analisei os desafios e descobertas do projeto, documentando as limitações do uso do LCP para detritos orbitais e sugerindo possíveis melhorias.
  • Resultados

  • Demonstrou com sucesso o LCP em coordenadas Cartesianas, onde os agentes conseguiram desorbitar os detritos de maneira eficaz em um ambiente simulado 3D.
  • Identificou as limitações do LCP em coordenadas esféricas, onde as dinâmicas orbitais não lineares exigem um método de consenso mais avançado.
  • Propostas de direções futuras para melhorar o algoritmo de desorbitação, incluindo a exploração de métodos de consenso não lineares e otimização de trajetórias para múltiplos detritos.

  • Você pode ler o relatório completo aqui.
    Detalhes do Projeto 1

    Orbitadores de Comunicações e Pesquisas de Marte para Posicionamento e Exploração (SCOPE)

    Visão Geral

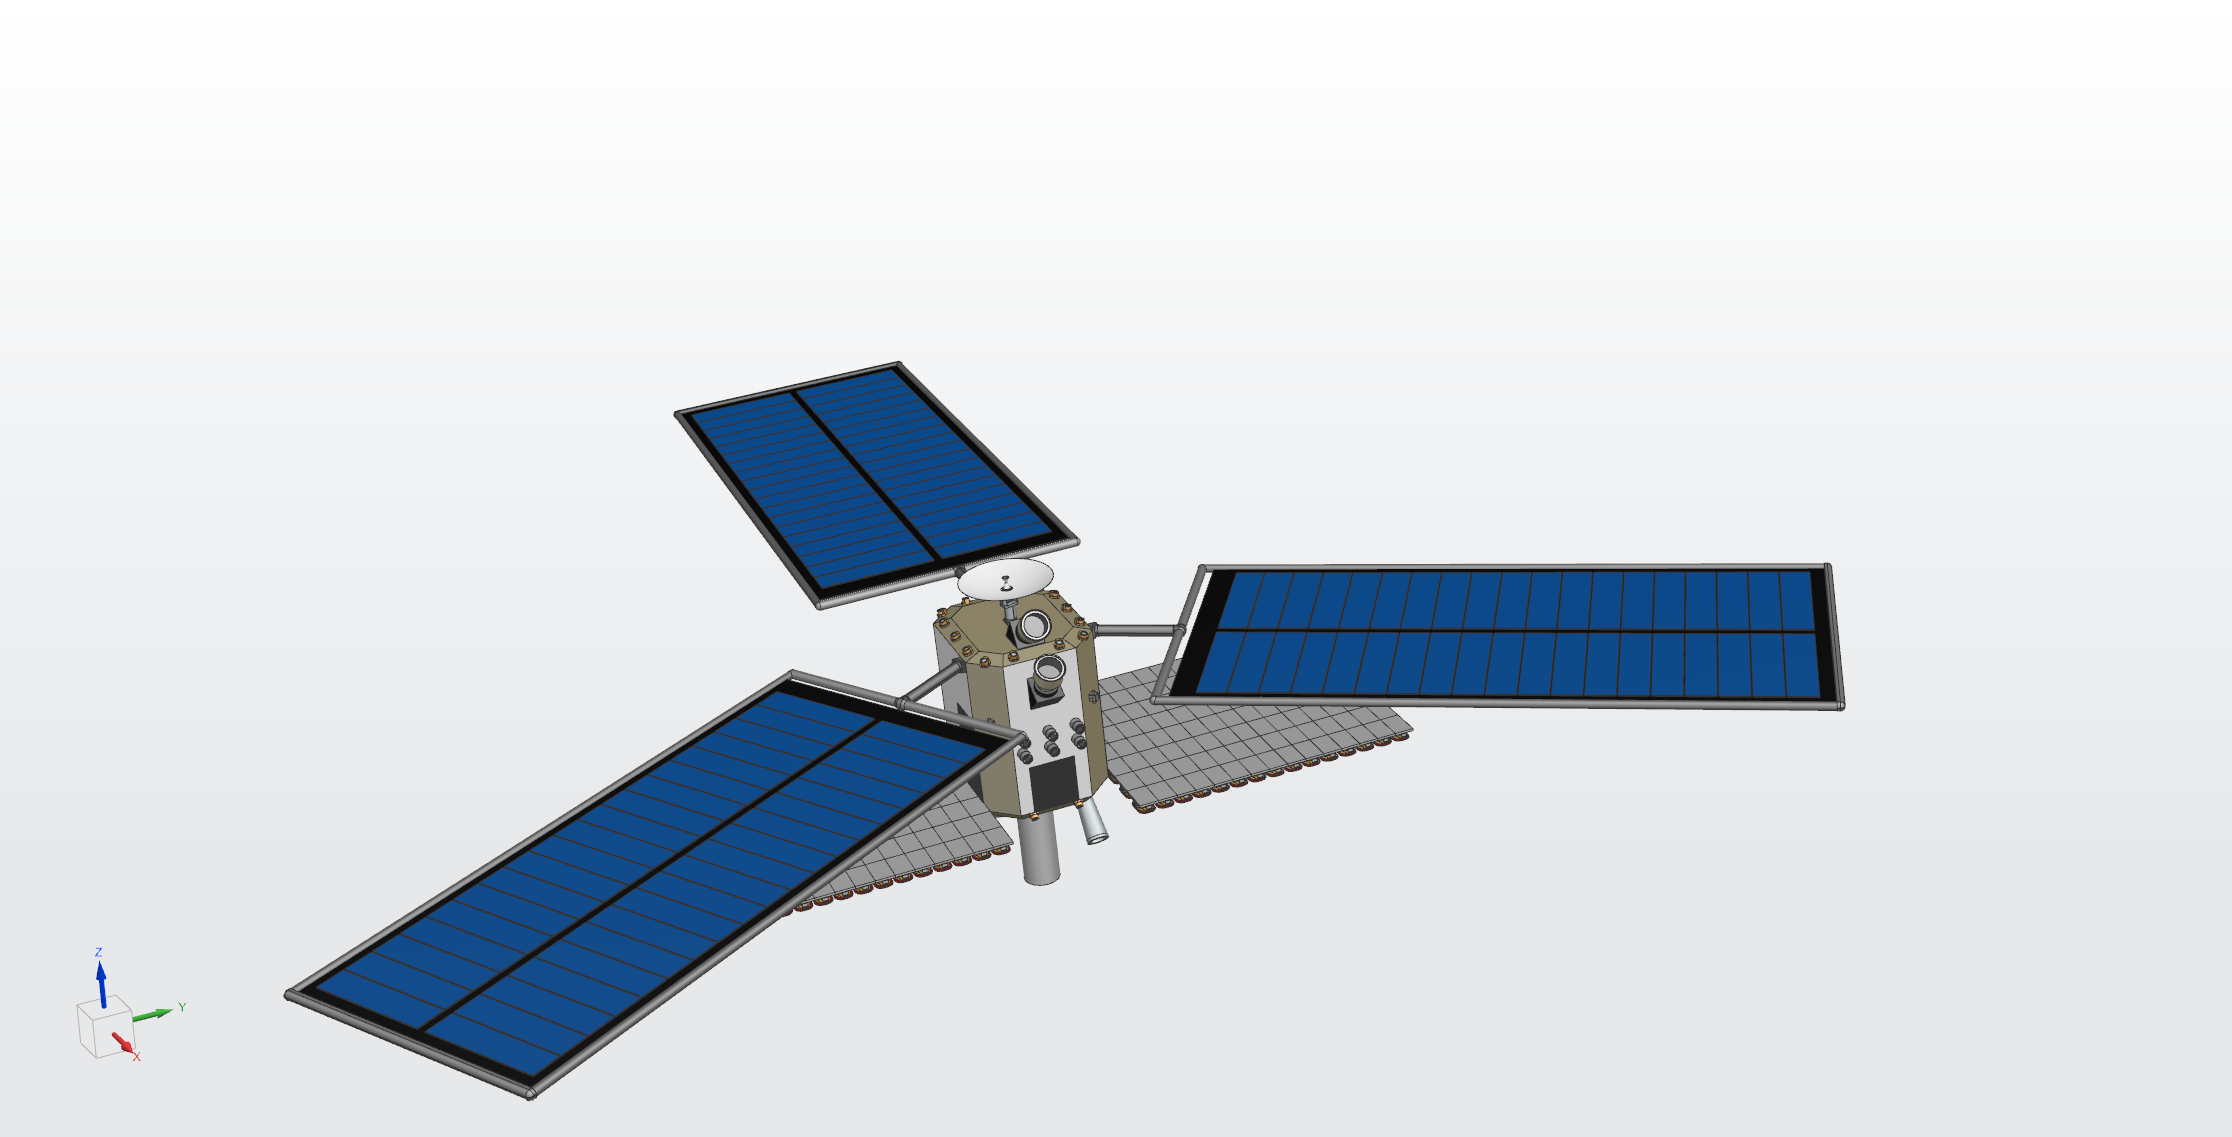
    A missão SCOPE (Orbitadores de Comunicações e Pesquisas de Marte para Posicionamento e Exploração) foi projetada para cumprir um duplo propósito: exploração científica e serviços de utilidade em Marte. A missão é centrada em dois tipos de satélites—OPTIMUS e PRIME—que trabalham juntos para mapear a composição mineral de Marte e fornecer serviços vitais de comunicação e navegação para outras missões em Marte. OPTIMUS foca em tarefas científicas, enquanto PRIME garante retransmissões de comunicação confiáveis e cobertura de posicionamento global. Juntos, esses satélites atendem aos requisitos da missão ao longo de um período operacional planejado de pelo menos cinco anos.

    Minhas Contribuições

  • Design do Sistema de Comunicações: Fui responsável pelo desenvolvimento e implementação do subsistema de comunicações, garantindo que ambos os satélites OPTIMUS e PRIME pudessem se comunicar de maneira eficaz com a Terra. Isso envolveu a seleção da Deep Space Network (DSN) como nossa estação terrestre principal para comunicação Marte-Terra. Realizei uma análise detalhada do orçamento de enlace para garantir links de comunicação robustos em diversas condições, levando em conta fatores como distância e possíveis interferências.
  • Hardware de Comunicação: Ajudou a especificar o hardware de comunicações necessário, incluindo antenas de alto ganho para ambos os satélites. Para o OPTIMUS, garanti que a matriz de banda Ka fosse capaz de manter uma conexão confiável com os satélites de retransmissão PRIME. O sistema de comunicação foi projetado para operar de forma eficiente dentro das restrições de energia da missão, garantindo altas taxas de transferência de dados essenciais para o sucesso da missão.
  • Coordenação de Manipulação de Dados: Trabalhei com a equipe de Comando e Manipulação de Dados (C&DH) para integrar o sistema de comunicações com o computador de bordo do satélite. Essa integração garantiu que os dados das cargas científicas e outros subsistemas pudessem ser transmitidos de maneira confiável de volta à Terra.

  • Resultados

  • Estratégia de Comunicação Bem-Sucedida: O sistema de comunicações que desenvolvi permite a transmissão consistente de dados entre Marte e Terra, mesmo em condições desafiadoras, como conjunção solar. As estações DSN na Austrália, Espanha e Califórnia foram aproveitadas para garantir cobertura contínua, maximizando as oportunidades de transferência de dados.
  • Desempenho Robusto do Link: A análise do orçamento de enlace confirmou que nosso sistema de comunicação poderia atender ou exceder as relações sinal-ruído necessárias, garantindo comunicação clara mesmo durante fases críticas da missão. Essa robustez é vital tanto para os aspectos científicos quanto para os de navegação da missão.
  • Sistema Integrado e Eficiente: O subsistema de comunicações foi integrado perfeitamente com outros sistemas do satélite, equilibrando o uso de energia com o desempenho. Essa integração contribui para a eficiência e confiabilidade gerais da missão SCOPE, ajudando a garantir que os objetivos da missão sejam alcançados dentro do prazo esperado.

    • Vencemos a competição da turma!
    Você pode ler o relatório completo aqui. Detalhes do Projeto 2
    Projeto CAD da Nave Soyuz

    Visão Geral

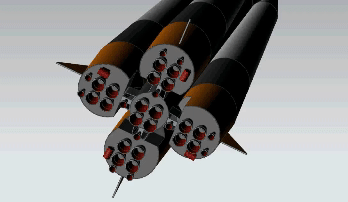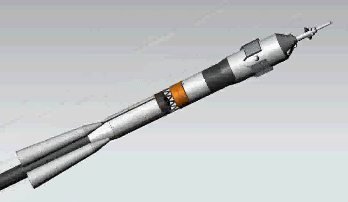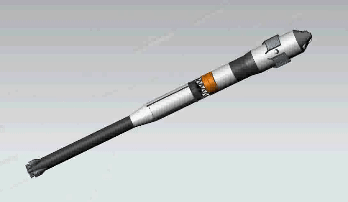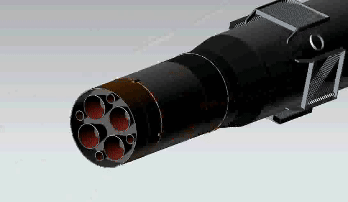
    Este projeto apresenta um modelo CAD detalhado do foguete Soyuz-FG, com foco em seu design exterior. Criado usando Siemens NX, o modelo destaca a precisão e as capacidades do software CAD avançado em capturar os detalhes intrincados dessa icônica espaçonave. O projeto inclui uma animação dinâmica que demonstra o processo de estágios do foguete, proporcionando uma visão interativa do modelo em ação.

    Minhas Contribuições

  • Modelagem Exterior no Siemens NX: Fui responsável pelo design do modelo 3D do foguete Soyuz-FG usando Siemens NX. O foco foi em replicar com precisão as características exteriores do foguete, incluindo os propulsores, o núcleo central e o estágio superior, garantindo que o modelo estivesse alinhado com as especificações de design reais.
  • Animação dos Estágios: Utilizando as ferramentas de animação do Siemens NX, criei uma simulação do processo de estágios do foguete. Essa animação representa visualmente a separação dos propulsores do núcleo central, oferecendo uma representação realista do funcionamento do Soyuz-FG.

  • Resultados

  • Modelo Soyuz-FG de Alta Precisão: O modelo final, renderizado no Siemens NX, oferece uma representação detalhada e precisa do exterior do Soyuz-FG. O projeto demonstra efetivamente a complexidade do design e a capacidade do software em lidar com tarefas de modelagem detalhadas.
  • Animação de Estágios Engajante: A animação adiciona um elemento dinâmico ao projeto, ilustrando vividamente o processo de estágios do Soyuz-FG. Esse recurso não só melhora o apelo visual do projeto, mas também demonstra a aplicação prática do Siemens NX na criação de simulações funcionais e educativas.

  • Controle de um Drone Quadricoptero

    Visão Geral

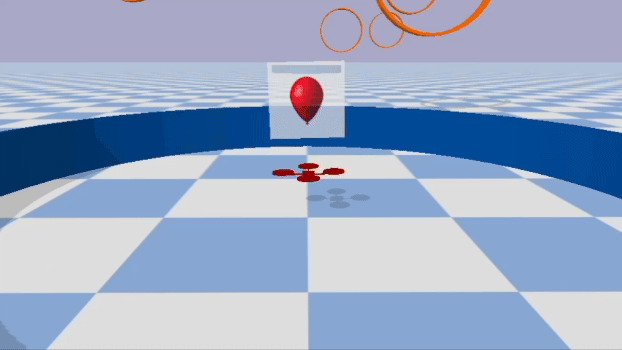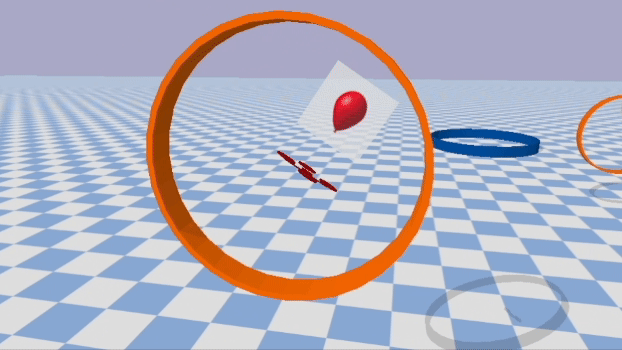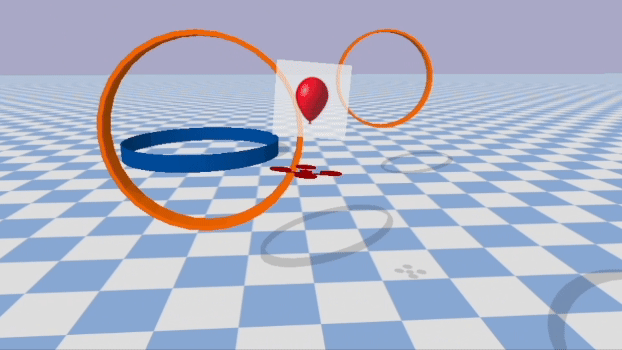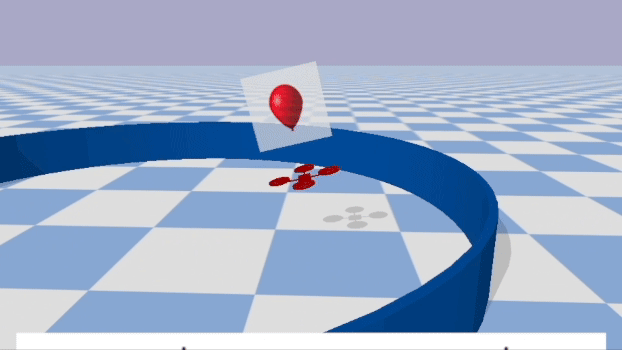
    Este projeto se concentrou no design, implementação e teste de um sistema de controle e observação para um drone quadricoptero, com o objetivo de guiar o drone através de uma série de aros de uma posição inicial até uma posição final sem colidir. Utilizando a teoria de controle linear, o projeto envolveu o desenvolvimento de um modelo de espaço de estado da dinâmica do drone, aplicação de técnicas de Regulador Quadrático Linear (LQR) para controle e teste do sistema por meio de simulações. O objetivo era alcançar um sistema de controle confiável e eficiente que garantisse a navegação bem-sucedida do drone pelo percurso.

    Minhas Contribuições

  • Modelagem do Sistema: Trabalhei na linearização das equações de movimento do drone e modelos de sensores, derivando uma representação em espaço de estado que formou a base para o sistema de controle. Isso envolveu um extenso trabalho matemático para garantir que o modelo capturasse com precisão a dinâmica do drone.
  • Design de Controle e Observador: Implementei o controlador e observador baseado em LQR, que foram críticos para manter a estabilidade do drone e garantir que ele seguisse a trajetória desejada. Otimizei o desempenho do controlador ajustando as matrizes de peso, equilibrando a compensação entre velocidade e confiabilidade.
  • Simulação e Teste: Realizei extensas simulações usando PyBullet para testar o sistema de controle. Isso incluiu diagnosticar falhas, analisar o desempenho do sistema em 100 testes e fazer ajustes para melhorar as taxas de sucesso e os tempos de conclusão.
  • Resultados

  • Alta Taxa de Sucesso: O sistema de controle alcançou uma taxa de sucesso de 98% nas simulações, com o drone navegando com sucesso pelo percurso dos aros em quase todos os testes. Isso superou a meta inicial do projeto de uma taxa de sucesso de 90%.
  • Desempenho Eficiente: O drone completou o percurso em um tempo médio de 11,27 segundos, bem abaixo da meta de 30 segundos. O sistema foi robusto o suficiente para lidar com ruídos de sensores e outras possíveis perturbações, demonstrando sua eficácia em um ambiente simulado.
  • Insights para Trabalhos Futuros: Embora o projeto tenha atingido seus objetivos principais, os resultados também destacaram áreas para melhorias futuras, como a redução de erros de tempo de execução computacional e o aprimoramento do sistema de prevenção de colisões. Esses insights abrem caminho para desenvolvimentos futuros em sistemas de controle de drones.

    • Vencemos a corrida da turma!

    Você pode ler o relatório completo aqui.
    Detalhes do Projeto 4

    Câmara de Combustão de um Foguete Bipropelente Líquido

    Visão Geral

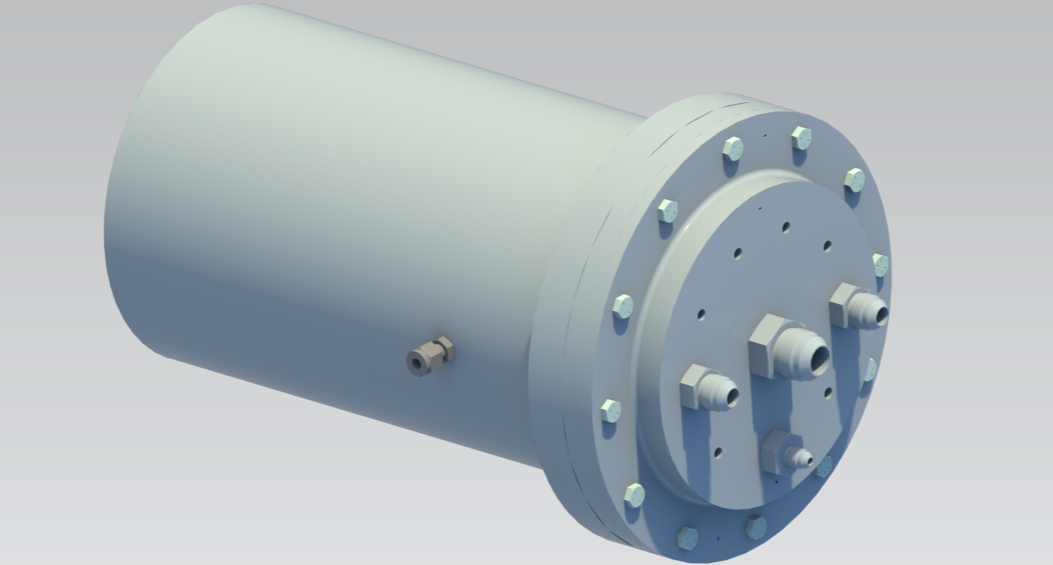
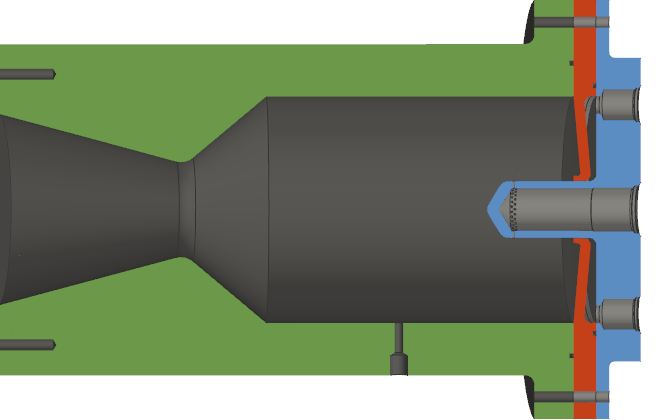
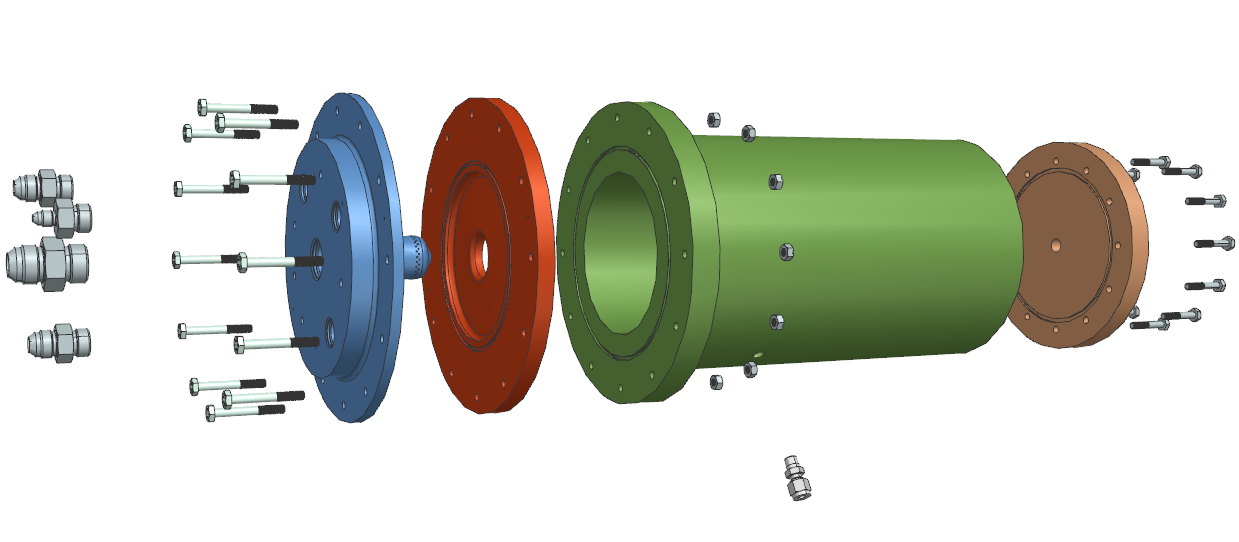
    Este projeto envolveu a revisão crítica do design do Grunt Engine, um motor foguete de 1100 lbf Jet-A/LOx desenvolvido pela Iniciativa AIAA Liquid Rocket. O Grunt Engine foi projetado para testes nos Laboratórios Maurice J. Zucrow da Purdue nos Estados Unidos, com o objetivo principal de validar o conceito do injetor e demonstrar a capacidade da equipe de projetar e construir um motor foguete líquido funcional. O projeto abrange vários aspectos do design do motor, incluindo o design do injetor, dimensionamento da câmara de combustão e integração do motor com o banco de testes do Laboratório Zucrow.

    Minhas Contribuições

  • Dimensionamento da Câmara de Combustão: Desenvolvi o código para dimensionar a câmara de combustão, garantindo que ela atendesse aos parâmetros exigidos para uma combustão eficiente. O código foi crucial para determinar o volume da câmara com base no comprimento característico (L*) e outros parâmetros do motor, garantindo um tempo de residência adequado do propelente e eficiência na câmara.
  • Design do Adaptador para Integração com o Banco de Testes: Projetei o adaptador que interliga o Grunt Engine com o banco de testes do Laboratório Zucrow. Esse adaptador foi crucial para montar o motor de forma segura durante os testes, garantindo que todas as conexões fossem estáveis e capazes de suportar as cargas operacionais e estresses térmicos durante os testes de fogo quente do motor.
  • Resultados

  • Dimensionamento Preciso da Câmara de Combustão: A câmara de combustão foi dimensionada com sucesso de acordo com os requisitos especificados, garantindo que o motor pudesse operar de forma eficiente com as taxas de fluxo de propelente e pressão da câmara fornecidas. O design equilibra a manufaturabilidade com o desempenho, reduzindo as possíveis perdas de eficiência durante a combustão.
  • Integração Bem-Sucedida com o Banco de Testes: O design do adaptador permitiu uma integração perfeita do Grunt Engine com o banco de testes do Laboratório Zucrow, facilitando uma configuração de teste segura e estável. Isso garantiu que o motor pudesse ser testado com segurança, fornecendo dados valiosos para validar o design e orientar futuras melhorias.

  • Você pode ler o relatório completo aqui.
    Ciclos Limite em Sistemas Predador-Presa

    Visão Geral

    Este projeto é uma revisão bibliográfica focada no comportamento dinâmico dos sistemas predador-presa, explorando especificamente a existência e estabilidade dos ciclos limite—um fenômeno onde as populações de predador e presa oscilam em um padrão previsível ao longo do tempo. A revisão aprofunda-se nas bases matemáticas desses ciclos, analisando obras seminais de Robert M. May e Michael E. Gilpin. Ao estudar esses sistemas sob a ótica das equações diferenciais não lineares e conceitos como bifurcações de Hopf, este projeto busca aprimorar a compreensão de como as populações de predador-presa podem coexistir em um equilíbrio estável, porém dinâmico.

    Minhas Contribuições

  • Análise Matemática: Realizei uma análise matemática minuciosa dos modelos predador-presa, começando com a linearização do sistema em seus pontos de equilíbrio. Isso envolveu o cálculo dos autovalores para determinar a estabilidade desses pontos e a exploração de como pequenas perturbações poderiam levar a oscilações populacionais em grande escala, conhecidas como ciclos limite.
  • Não Dimensionalização: Para simplificar o sistema complexo e tornar a análise mais generalizável, não dimensionei as equações que governam as interações predador-presa. Essa etapa reduziu o número de parâmetros e destacou os fatores-chave que influenciam o comportamento do sistema, facilitando o estudo dos efeitos de vários parâmetros na dinâmica populacional.
  • Simulação e Visualização: Reproduzi os resultados da literatura por meio de simulações, gerando gráficos que demonstram como o sistema predador-presa evolui ao longo do tempo. Essas visualizações incluem gráficos de fase que mostram a formação de ciclos limite estáveis e como diferentes condições iniciais convergem para esses ciclos, validando as previsões teóricas.
  • Resultados

  • Estabilidade de Ciclos Limites: A análise confirmou que sistemas predador-presa podem exibir ciclos limites estáveis, onde as populações oscilam indefinidamente em um padrão previsível. Esses ciclos são estáveis mesmo quando o sistema é perturbado, pois as trajetórias tendem a convergir para o ciclo limite ao longo do tempo.
  • Impacto da Variação de Parâmetros: Ao variar parâmetros chave, particularmente em torno do ponto de bifurcação de Hopf, as simulações demonstraram como o sistema transita de um equilíbrio estável para um ciclo limite. Essa transição tem implicações significativas para a estabilidade ecológica, pois mostra como pequenas mudanças nas condições ambientais ou nas interações entre espécies podem alterar drasticamente a dinâmica populacional.
  • Perspectivas Ecológicas e de Conservação: As descobertas desta revisão têm implicações práticas para o manejo ecológico e a conservação. Compreender como e por que as populações de predadores e presas oscilam pode informar estratégias para manter a biodiversidade e a estabilidade dos ecossistemas, especialmente diante de mudanças ambientais.

  • Você pode ler o relatório completo aqui.